Zusammenfassung
- Der Rundflug gelingt vollständig automatisch. Start vom Pad, Kerbinorbit, Transfer zum Mün, Einbremsen, Landung, Aufstieg, Rückkehr-Transfer, Wiedereintritt und Fallschirmlandung laufen als eine durchgehende Python-Ausführung, ohne MechJeb oder manuelle Korrektur.
- Zeitraffer spart Rechenzeit, nicht Realismus. Der simulierte Flug dauert … Stunden Spielzeit, die Automatisierung erledigt das dank Zeitraffer in rund … Minuten realer Zeit.
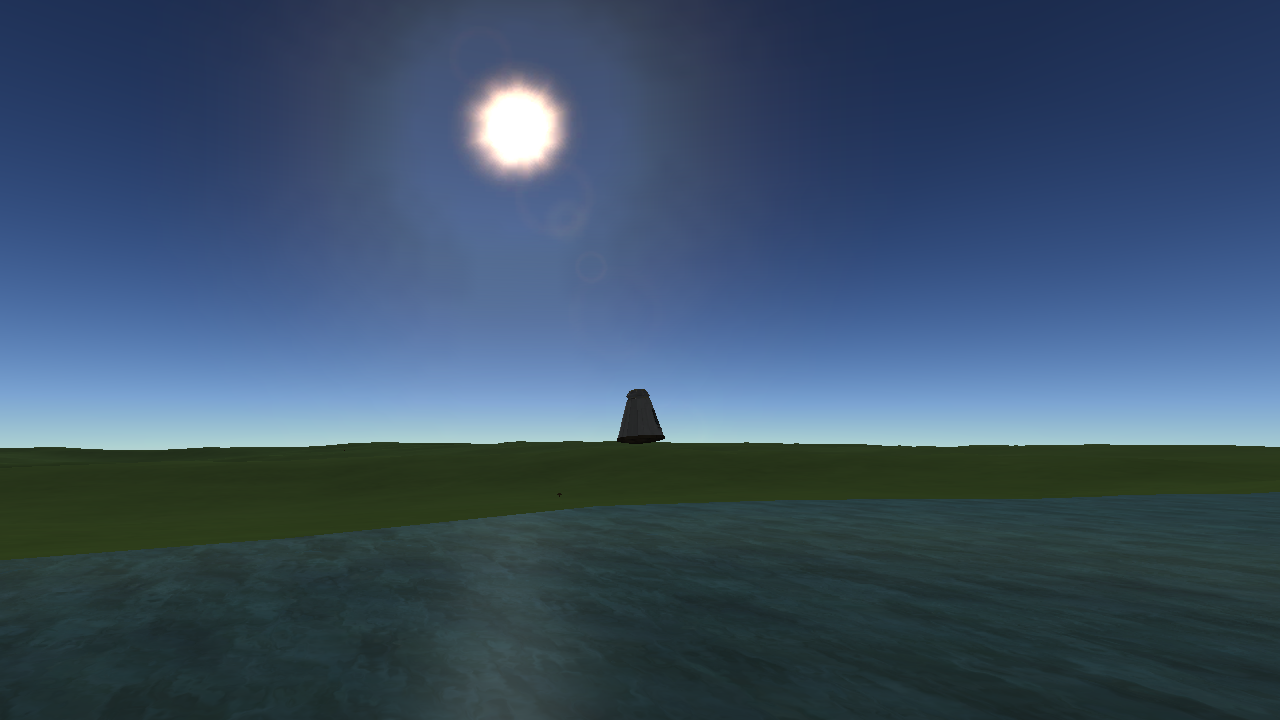
- Landung deutlich unter der Sicherheitsgrenze. Beide Landungen (Mün und Kerbin) setzten mit weniger als 0,2 m/s auf – die Landebeine bzw. der Fallschirm mussten kaum etwas abfangen.
Die Aufgabe
Kerbal Space Program (KSP) ist eine Raumfahrt-Simulation mit einer eigenen, vereinfachten aber in sich konsistenten Physik (Kepler-Bahnen, Stufentrennung, Treibstoffverbrauch, Wiedereintrittshitze). Der Mod kRPC öffnet dafür eine Fernsteuerungs-Schnittstelle: Ein externes Programm kann Fahrzeugdaten auslesen und Steuerbefehle senden, während das Spiel normal weiterläuft.[1]
Munfalke 1 ist der Versuch, eine komplette Mün-Rundreise – analog zu den echten Apollo-Missionen, nur ohne zweite Stufe im Orbit und mit einem einzelnen Kerbal – ausschließlich in Python zu fliegen: kein Autopilot-Mod, kein manuelles Eingreifen, jede Entscheidung (Zünden, Trennen, Ausrichten, Warpen) aus dem aktuell ausgelesenen Fahrzeugzustand hergeleitet. Das Programm erkennt bei jedem Start selbst, in welcher Missionsphase sich das Fahrzeug befindet, und macht dort weiter, statt nach einer Unterbrechung wieder bei Null anzufangen.
Die Rakete
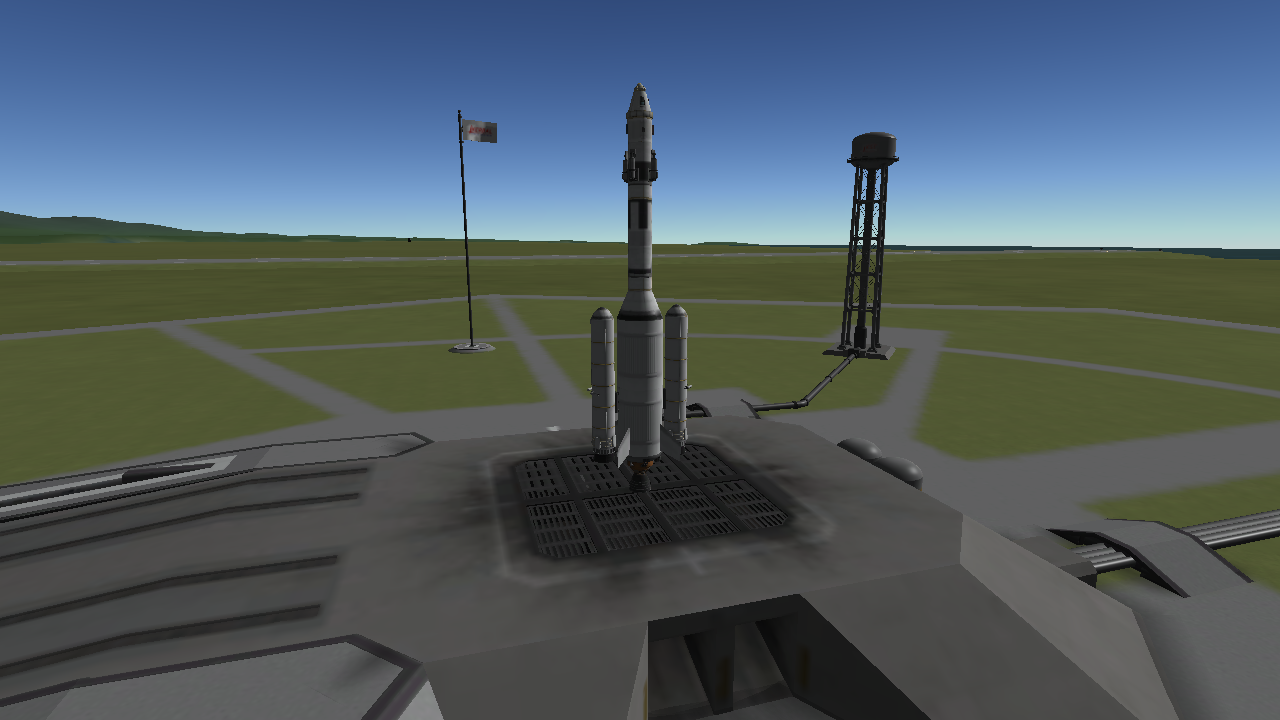
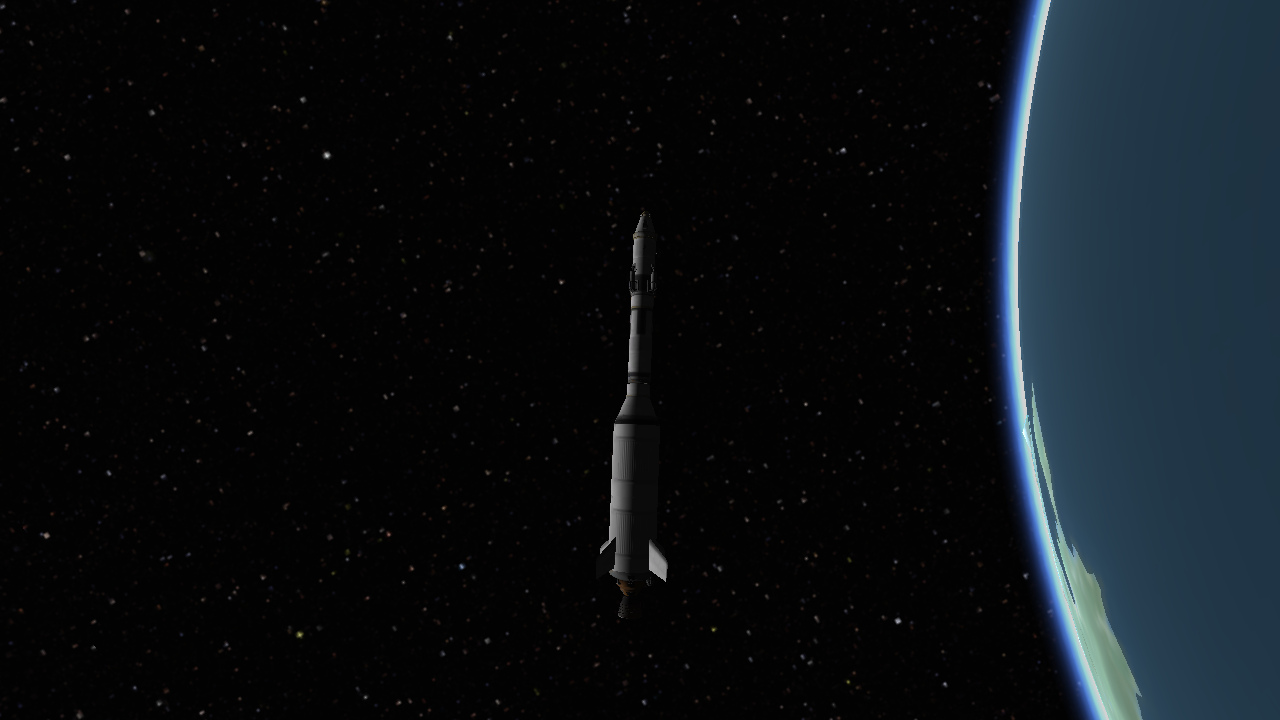
Munfalke 1 ist ein eigener Entwurf mit sechs Stufen. Rückwärts gezählt, wie in KSP üblich:
| Stufe | Funktion |
|---|---|
| 5 | Start: Haupttriebwerk und zwei Feststoffbooster zünden |
| 4 | Leere Booster abwerfen (Sepratrons drücken sie seitlich weg, siehe unten) |
| 3 | Trägerstufe abwerfen, Transfer-Triebwerk zünden |
| 2 | Transferstufe abwerfen, Landetriebwerk zünden (dieselbe Stufe fliegt auch den Mün-Aufstieg und den Rückkehr-Burn) |
| 1 | Landestufe von Kapsel und Hitzeschild trennen – ausschließlich bei der Kerbin-Rückkehr, niemals bei der Mün-Landung |
| 0 | Fallschirm |
39 Bauteile, ein Sitzplatz, vier Landebeine. Die vier Sepratron-Feststofftriebwerke an den Boostern waren eine spätere Ergänzung: Ohne sie streiften abgeworfene Booster gelegentlich die Trägerstufe.
Grundformeln
Die gesamte Flugsteuerung kommt mit vier Formeln aus der Bahnmechanik aus. Alle vier stehen unverändert so im Steuerungscode.
Raketengrundgleichung (Ziolkowski) – wie viel Geschwindigkeitsänderung Δv eine Stufe aus ihrer Treibstoffmasse noch herausholen kann:
Mit spezifischem Impuls Isp (345 s im Vakuum für das verwendete Terrier-Triebwerk), g₀ = 9,80665 m/s² und dem Verhältnis von Voll- zu Leermasse der Stufe. Vor jedem Manöver prüft das Programm damit, ob die aktuelle Stufe überhaupt genug Reserve hat – sonst wird das Manöver gar nicht erst versucht.
Vis-Viva-Gleichung – Bahngeschwindigkeit an einem beliebigen Punkt einer Ellipsenbahn:
μ ist der Gravitationsparameter des Zentralkörpers, r der aktuelle Abstand zu dessen Mittelpunkt, a die große Halbachse der Bahn. Daraus folgt die Zirkularisierungs-Formel: Ziel ist die Kreisbahngeschwindigkeit √(μ/r); die Differenz zur aktuellen Geschwindigkeit ist das nötige Δv, um aus einer Ellipse einen Kreis zu machen – genau das braucht der Mün-Aufstieg nach dem senkrechten Anfangsstück.
Einbrems-Δv am Mün (Capture): Kommt die Sonde mit einer bestimmten Geschwindigkeit am Mün-Periapsis an und soll auf eine gebundene Ellipsenbahn mit gewünschter Apoapsis einschwenken, ergibt sich das retrograde Δv als Differenz zweier Vis-Viva-Geschwindigkeiten – einmal für die ankommende (leicht hyperbolische), einmal für die gewünschte Zielbahn, beide am selben Periapsis-Radius ausgewertet.
Transferfenster: Für den Kerbin-Mün-Transfer wird kein exaktes Hohmann-Manöver vorausberechnet, sondern ein Suchverfahren verwendet: Das Programm probiert für viele Kombinationen aus Zündzeitpunkt und prograder Geschwindigkeitsänderung durch, welche eine sichere Mün-Begegnung ergibt, und verfeinert die beste Kombination in mehreren Runden (grob → fein). Das ist weniger elegant als eine geschlossene Formel, aber robust gegenüber der Numerik von KSPs Bahnvorhersage.
Datengrundlage
Das Steuerungsprogramm schreibt bei jedem sicherheitsrelevanten Schritt (Stufentrennung, Missionsphase, Manöverplanung, Speicherpunkt) eine Zeile Telemetrie im JSON-Format in eine Protokolldatei: Höhe, Vertikal- und Horizontalgeschwindigkeit, Periapsis/Apoapsis, Treibstoff, Batteriestand, Masse und Schubstellung, jeweils mit Zeitstempel. Diese Auswertung nutzt das vollständige Protokoll des ersten erfolgreichen Rundflugs: … protokollierte Ereignisse über rund … Stunden simulierter Missionszeit.
Ein Ausschnitt aus dem Protokoll, direkt nach der Mün-Landung:
{"event": "landed", "latitude": 0.753, "longitude": -96.389,
 "remaining_delta_v": 1527.78, "vertical_speed": -0.113,
 "horizontal_speed": 0.069, "fuel": 132.62, "electricity": 235.2}
Flugverlauf
Die Höhe über Grund über die gesamte simulierte Missionszeit, logarithmisch skaliert, weil sie von wenigen Metern auf dem Pad bis über 22 Millionen Meter beim Rückflug reicht. Der lila Abschnitt markiert die Zeit im Einflussbereich des Mün.
Höhe über Grund während des gesamten Rundflugs
Logarithmische Höhenachse. Jeder Punkt ist ein protokolliertes Telemetrie- oder Checkpoint-Ereignis; Zeitraffer-Abschnitte zwischen den Ereignissen sind nicht einzeln aufgelöst.
Treibstoff und Batterie
Der Resttreibstoff (LiquidFuel) und Batteriestand (ElectricCharge) an jedem gespeicherten Meilenstein. Ein Rückgang zwischen zwei Punkten ist nicht immer reiner Verbrauch durch Zünden – ein Teil kann auch mit einer abgetrennten, noch halb vollen Stufe verworfen worden sein; das lässt sich aus den Checkpoint-Werten allein nicht sauber trennen.
Resttreibstoff und Batterie je Meilenstein
Die fünf automatisch geplanten und gezündeten Bahnmanöver mit ihrem jeweiligen Δv und ihrer Branddauer:
| Manöver | Δv (m/s) | Branddauer (s) |
|---|
Der Flug in Bildern
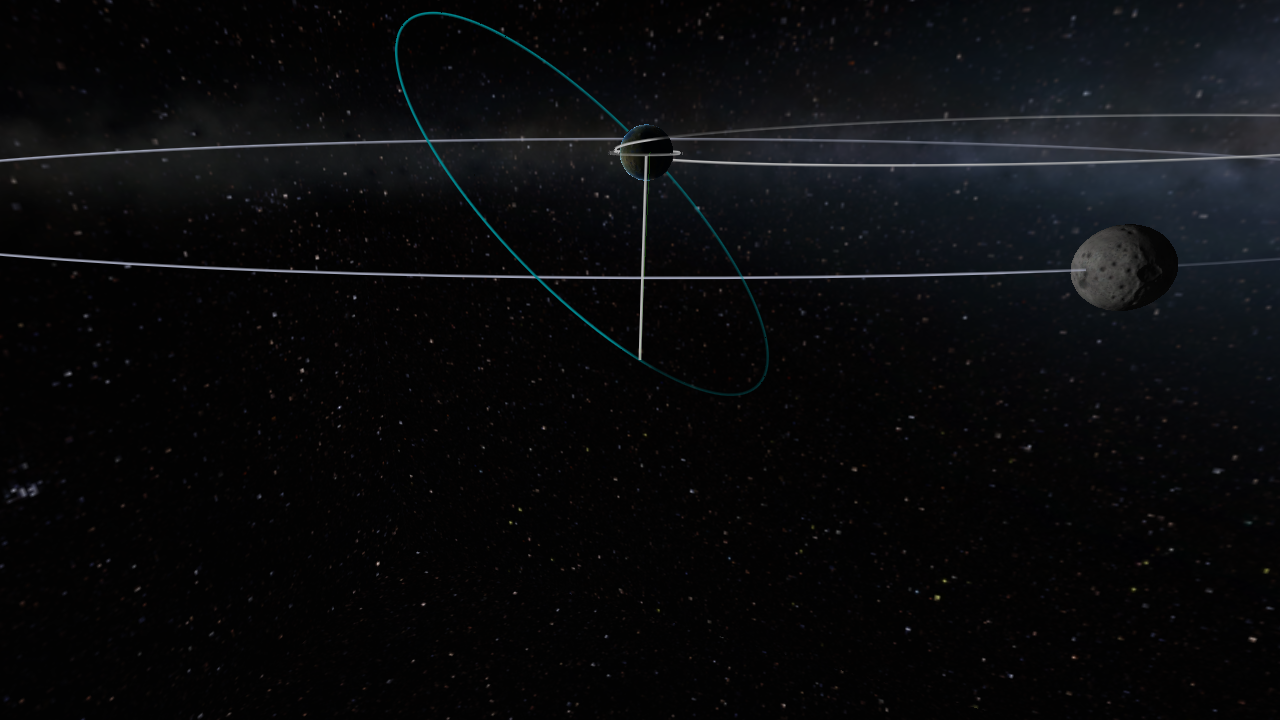
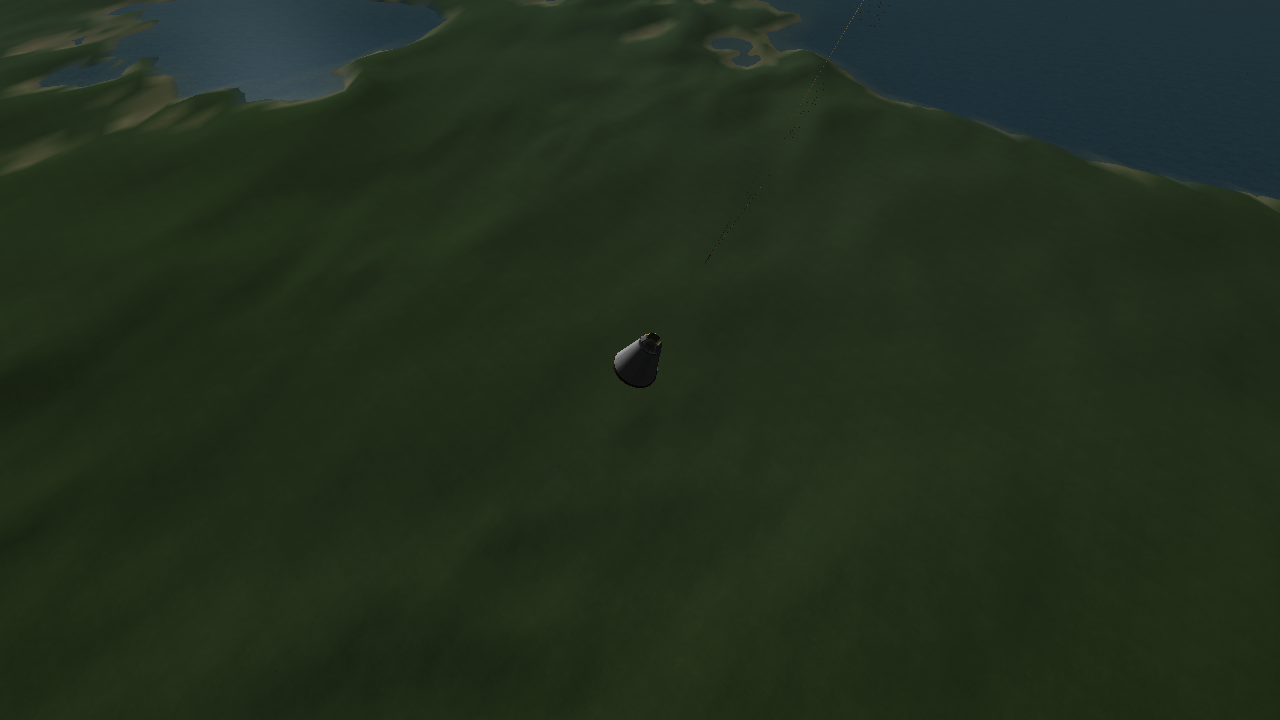
Screenshots ohne Spiel-Oberfläche (KSPs eigene Tasten F2/F1), automatisch bei den wichtigsten Ereignissen ausgelöst.
Grenzen der Auswertung
- Simulation, keine echte Raumfahrt. KSPs Physik ist vereinfacht (unter anderem patched-conics statt echter Mehrkörperbahnen). Die Formeln sind real, die Zahlen gelten nur innerhalb des Spiels.
- Ein einzelner erfolgreicher Durchlauf. Die gezeigten Flugdaten stammen aus einem Rundflug. Manöverzahl und Δv können bei einem erneuten Flug abweichen, weil die Transferfenster-Suche von der zufälligen Startgeometrie abhängt.
- Kein Vergleich zu Hand-Steuerung. Es wurde nicht gemessen, ob ein erfahrener Spieler denselben Flug mit weniger Treibstoff schaffen würde.
- Treibstoff-Tabelle zeigt Bestand, nicht Ursache. Wie oben erklärt, trennt sie nicht zuverlässig zwischen Verbrennen und Verwerfen mit einer Stufe.
Quellen und Daten
- kRPC – Fernsteuerung für Kerbal Space Program. krpc.github.io/krpc.
- Squad/Private Division: Kerbal Space Program. kerbalspaceprogram.com.
Aufbereitete Daten herunterladen
- profil.json – Höhen-, Geschwindigkeits- und Statusdaten über den gesamten Flug
- treibstoff.json, manoever.json, uebersicht.json
Das vollständige JSONL-Flugprotokoll (rund 170 KB) ist nicht Teil dieser Webseite. Rakete und Steuerungscode dagegen schon – samt Anleitung zum Selbst-Nachfliegen: Munfalke 1 zum Nachbauen.